YH INTELLIGENCE / RESEARCH

研究论文

科学机器学习、海洋工程与相关方法。查看论文主题、会议及发表记录。

PAPERS

论文

截至 2026 年 9 月 4 日,共有 8 篇论文录用,其中 1 篇已发表于 IEEE Xplore。目录包括创始人早期研究和团队合作成果。

显示 8 / 8 篇论文

概念示意
FEDSM01 / 2026

ASME FEDSM 2026

One Wing for Two Worlds: A Bio-Inspired Design for Cross-Domain Vehicles

跨介质航行器的仿生翼型设计。

已录用
RESIDUALUNCERTAINTY概念示意
FEDSM02 / 2026

ASME FEDSM 2026

Residual Manifolds and Cloud Uncertainty: A Unified Framework Validated in Aerodynamic Coefficient Prediction

气动系数预测中的残差结构与不确定性建模。

已录用
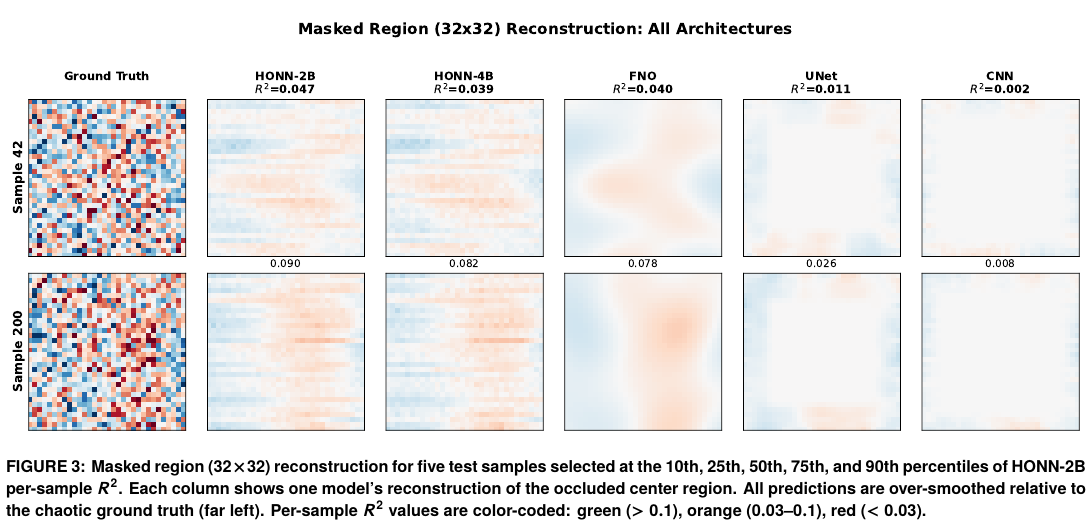
大气重力波重建原论文图 3
原论文图
IMECE03 / 2026

ASME IMECE 2026

Complex Spectral Binding Networks for High-Entropy Fluid Dynamics: Solving the Spectral Fidelity Paradox in Atmospheric Gravity Waves

大气重力波重建中的复数谱表示与频谱保真。

已录用
u(t)u∞概念示意
IMECE04 / 2026

ASME IMECE 2026

A Speed-Gradient Operator for Asymptotic Static State Recovery in Unsteady Viscous Flows

从非定常黏性流动中恢复渐近静态状态。

已录用
RvTRAJECTORY概念示意
OCEANS05 / 2026

IEEE OCEANS 2026 · SANYA

The Critical Maneuverability Theorem: A First-Principles Design Framework for Agile Supercavitating Vehicles

面向超空泡航行器机动性的第一性原理设计框架。

GEOMETRYACOUSTICS概念示意
OCEANS06 / 2026

IEEE OCEANS 2026 · MONTEREY

An Analytic Acoustic Evaluation of Cavitator Geometries for Supercavitating Vehicles

超空泡航行器空化器几何形状的声学分析。

已录用
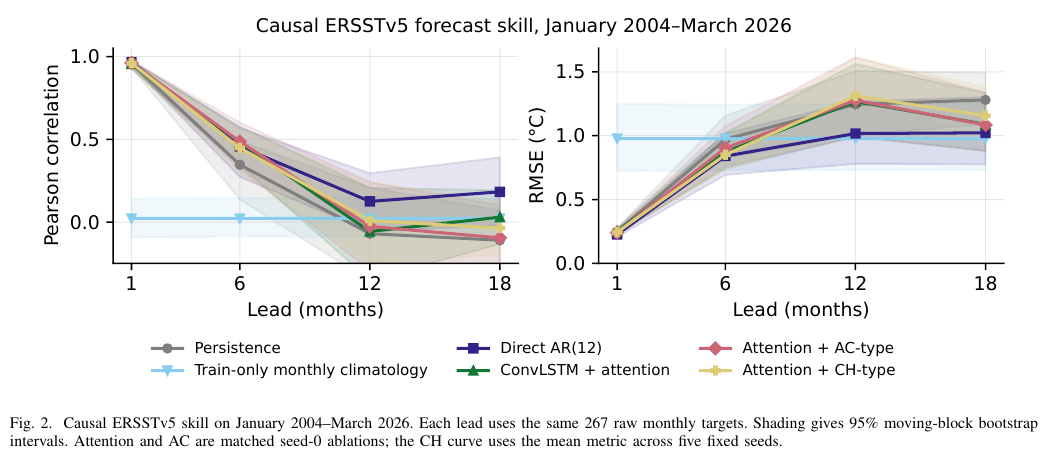
ENSO 预测原论文图 2
原论文图
OCEANS07 / 2026

IEEE OCEANS 2026 · MONTEREY

Causal Evaluation of a Compact Phase-Field ConvLSTM for Observation-Only ENSO Forecasting

仅使用观测数据的 ENSO 预测与因果评估。

已录用
INT8FEATURESDECISION HEAD概念示意
OCEANS08 / 2026

IEEE OCEANS 2026 · MONTEREY

Physics-Regularized Sea State Classification with an 8-Bit Microcontroller Decision Head

物理正则化海况分类;决策头在 8 位微控制器上运行。

已录用
会议与论文图示

研究工具

REVISEEVIDENCEMANUSCRIPT → EDITOR GATEYH / 开源 Skill
GitHub开源 Skill

Research Editor Gate

论文语言与方法审校

核对论文中的主张、数字与引文,直接修订有依据的内容,并列出需要补充的研究。

MIT开源许可
详细说明与文件

由一个编辑统一审校已有研究稿件:核对主张与证据、数字、引文、术语及方法描述,并修订中英文表达。需要补充研究的部分以结构化清单交回调用方,收到证据后继续审校。

适用环境与语言
Codex · 中文 / English
开源许可
MIT
结构化交接
EDITOR_GATE.json

提供 SKILL.md、交接格式说明、示例与校验脚本。

PQL∴ASSUMPTIONS → LEMMA → PROOFYH / 开源 Skill
GitHub开源 Skill

Universal Theoretical Research Skill

理论研究工作流

面向 Codex 的理论研究 Skill,组织命题、证明推导、反例搜索与验证。

MIT开源许可
详细说明与文件

为 Codex 提供证明、反例搜索与定理级研究的工作方法。从明确命题和假设开始,组织推导与验证,区分已证明结论和待解决的问题。

适用环境
Codex
开源许可
MIT

提供 SKILL.md、研究参考材料与 agent 配置。

文件、许可和评测方法见对应仓库。原目录核对于 2026 年 9 月 17 日,Vision 记录新增于 9 月 21 日。这些是相应版本的历史结果,不是对当前下载版本的新测试。
部分 Hugging Face 项目显示近 30 天下载数,每小时同步,不代表独立用户数。统计口径见模型下载说明和数据集下载说明。